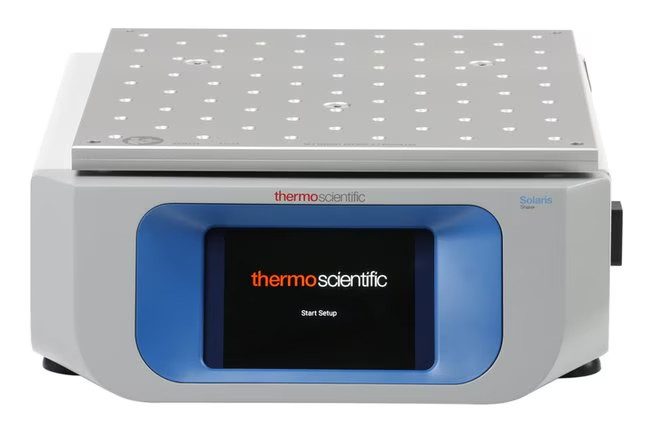
Робот Thermo Scientific Solaris Open Air Orbital Shaker SK2000
Характеристики
| Артикул | SK2000 |
| Состояние | Новое |
| Гарантия | площадки, от 3 месяцев |
Предложения продавцов
| Продавец | Состояние | Склад | Рейтинг | Цена |
|---|---|---|---|---|
| Продавец №76552 | Новое | США | 100.0 % | 386 000 ₽ |
| Продавец №52765 | Новое | США | 99.4 % | 782 000 ₽ |
| Продавец №35273 | Новое | Корея | 100.0 % | 552 000 ₽ |
| Продавец №67347 | Новое | США | 100.0 % | 386 000 ₽ |
Описание
Партномер SK2000, состояние — новое, в заводской упаковке. Сейчас на позицию собрано 4 предложения поставщиков со складов США и Кореи; цены от 386 000 до 782 000 ₽.
SK2000: робот. Раздел «Робототехника» каталога B2Bay.
Роботы-собаки (квадрупеды) — четырёхногие мобильные платформы для инспекции, мониторинга и переноски полезной нагрузки на пересечённой местности и лестницах. Модели отличаются грузоподъёмностью (payload), временем автономной работы, степенью защиты и набором сенсоров (LiDAR, камеры, тепловизор). Поставляем платформы и аксессуары под задачи обследования объектов, охраны и НИОКР.
Описания лотов от продавцов
Лот продавца №76552 · Новое · 386 000 ₽
Максимальная нагрузка 25kg (55lbs) для SK2000 и 43kg (95lbs) для SK4000, включая платформу, принадлежности и образцы. Модель Solaris Small Open Air Shaker. Тип продукта: шейкер. Пользовательский интерфейс доступен на 10 языках.
| Страна происхождения | Китай |
| Совместимый бренд | For Sennheiser SK2000 Transmitter |
| Длина | 60cm |
| Бренд | MCCAMSTORE |
| Тип | Audio Cable |
| Высота | нет |
| Разъём B | FVB.00.303 |
| Разъём A | XLR 3pin Female |
| Ширина | нет |
Лот продавца №67347 · Новое · 386 000 ₽
Максимальная нагрузка 25kg (55lbs) для SK2000 и 43kg (95lbs) для SK4000, включая платформу, принадлежности и образцы. Модель Solaris Small Open Air Shaker. Тип продукта: шейкер. Пользовательский интерфейс доступен на 10 языках.
| Выходной сигнал | Нет |